Виды передаточных механизмов электроприводов
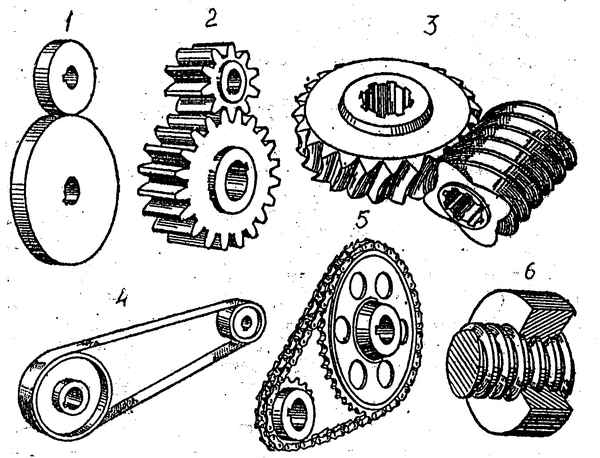
Типы передач, виды передаточных механизмов и их хаpaктеристики
Классификация элементов
АППАРАТОВ И УСТРОЙСТВ
ХАРАКТЕРИСТИКА ЭЛЕМЕНТОВ МАШИН, ПРИБОРОВ,
Для современного машиностроения хаpaктерно значительное многообразие элементов конструкций. Несмотря на это, можно выделить ряд элементов конструкции, которые определяют функционирование и надежность машины. Такие элементы конструкции называются типовыми.
Типовые элементы можно разделить на три группы:
— элементы общемашинного назначения;
— элементы функционального назначения;
— элементы обеспечивающих систем.
К элементам общемашинного назначения относятся:
— детали передаточных механизмов;
К элементам функционального назначения относятся:
— детали кривошипно – шатунных механизмов поршневых машин;
— лопатки роторных машин;
— диски роторных машин;
— звенья механизмов (кулисы, кулачки, ролики, шатуны, кривошипы);
— детали оснований, корпусов.
Элементами обеспечивающих систем являются:
— элементы систем смазки;
— элементы топливных систем;
— элементы системы управления.
Рассмотрим основные элементы общемашинного назначения.
Механические передачи вращательного движения делятся:
— по способу передачи движения от ведущего звена к ведомому на передачи трением (фрикционные, ременные) и зацеплением (цепные, зубчатые, червячные);
— по отношению скоростей ведущего и ведомого звеньев на замедляющие и ускоряющие;
— по взаимному расположению осей ведущего и ведомого валов на передачи с параллельными, пересекающимися и скрещивающимися осями валов.
Из всех передач наиболее распространенными являются зубчатые.
Зубчатой передачей называется механизм, передающий движение от одного вала к другому благодаря зацеплению зубьев и предназначенный для передачи вращения с изменением угловых скоростей и моментов или для преобразования одного вида движения в другой.
Зубчатые передачи между параллельными валами осуществляются цилиндрическими зубчатыми колесами, которые могут быть прямозубыми, косозубыми и шевронными (рис. 4.1, а – в). Передача вращения между валами с пересекающимися осями осуществляется коническими зубчатыми колесами: прямозубыми и с криволинейными зубьями (рис. 4.1, г, д). Для валов с перекрещивающимися осями применяются также гипоидные передачи (рис. 4.1, ж). Для преобразования вращательного движения в поступательное и, наоборот, применяется реечная передача (рис. 4.1, е).
Помимо перечисленных передач с наружным зацеплением, часто применяются также передачи с внутренним зацеплением (рис. 4.1, з).
Для передачи больших мощностей применяют преимущественно цилиндрические зубчатые колеса.
Для зубчатых передач, используемых в авиационных конструкциях, хаpaктерны высокая точность изготовления, компактность и малая масса. В этих конструкциях применяются цилиндрические зубчатые колеса внешнего и внутреннего зацепления, а также конические колеса с прямым и круговым зубом.
Преимуществами зубчатых передач являются: постоянство передаточного числа; более высокий КПД, чем у других типов передач; большая долговечность и надежность работы; малые габаритные размеры по сравнению с размерами других типов передач, передающих такую же мощность.
Недостатками зубчатых передач являются: необходимость высокой точности изготовления; шум при значительных скоростях работы; невозможность осуществления бесступенчатого изменения передаточного числа.
Для передачи вращения от одного вала к другому, когда оси валов перекрещиваются, применяется червячная передача. Наиболее распространенная червячная передача (рис. 4.2, а) состоит из так называемого архимедова червяка, т.е. винта, имеющего трапецеидальную резьбу с углом профиля в осевом сечении, и червячного колеса. Зубья червячного колеса имеют особую форму, получаемую в результате обкатки колеса с червяком.
Червячная передача соединяет в себе свойства винтовых и зубчатых передач. Зацепление червяка и червячного колеса в осевом сечении (рис. 4.2, б) аналогично зацеплению рейки и цилиндрического зубчатого колеса.
Так как в зацеплении червячной пары преобладает трение скольжения, то материалы для изготовления червяка и колеса должны быть подобраны так, чтобы по возможности уменьшить потери на трение. Наивыгоднейшей является антифрикционная пара сталь – бронза. Червяки для силовых передач изготовляют из стали, поверхность витков обычно закаливают и шлифуют.
Рис. 4.1. Виды зубчатых передач
Зубчатые венцы червячных колес, работающих при больших скоростях скольжения, изготовляют из оловянисто–фосфористой бронзы.
К преимуществам червячных передач следует отнести возможность получения больших передаточных чисел, плавность и бесшумность работы. Основной недостаток червячных передач заключается в больших потерях на трение в зацеплении.
Рис. 4.2. Червячная передача
Во фрикционныхпередачах движение от ведущего к ведомому звену передается трением при непосредственном контакте или через промежуточные элементы.
Простейшая фрикционная передача (рис.4.3) состоит из двух цилиндрических катков, ведущего и ведомого, насаженных на параллельные валы и прижимаемых друг к другу с определенной силой.
В качестве нажимных устройств применяются винтовые, пружинные или рычажные механизмы.
Преимуществами фрикционных передач являются: возможность бесступенчатого изменения передаточного числа; простота конструкции и невысокая ее стоимость при выполнении передач с постоянным передаточным числом; плавность работы и смягчение толчков при включении привода и резких перегрузках.
Основными недостатками фрикционных передач являются: большие нагрузки на валы катков и их подшипники; сравнительно невысокий КПД; ограниченность передаваемой мощности.
Рис. 4.3. Схема простейшей фрикционной передачи
Ременныепередачи (рис.4.4) состоят из двух шкивов, закрепленных на валах, и охватывающего их ремня: плоского (рис.4.4, а), клинового (рис.4.4, б) или круглого сечения (рис.4.4, в). Ремень надет на шкивы с определенным натяжением, обеспечивающим между ремнем и шкивом трение, достаточное для передачи тягового усилия от ведущего шкива к ведомому.
Преимуществами ременных передач являются: возможность передачи движения при значительном расстоянии между валами; способность сглаживать колебания нагрузки вследствие эластичности ремня; способность выдерживать перегрузки благодаря увеличению скольжения ремня; плавность и бесшумность работы; невысокая стоимость, простота обслуживания и ремонта;
Рис. 4.4. Ременная передача
нетребовательность к точности изготовления шкивов и их установке.
Основными недостатками ременных передач являются: непостоянство передаточного числа из-за скольжения ремня на шкивах; значительные габаритные размеры при больших мощностях; большое давление на валы в результате натяжения ремня.
Цепнаяпередача состоит из двух колес с зубьями особой формы (звездочек) и цепи, охватывающей их. Наиболее распространены передачи с втулочно-роликовой цепью (рис.4.5, а) и зубчатой цепью (рис.4.5, б).
Цепные передачи применяются для передачи средних мощностей (не более 150 кВт) между параллельными валами в случаях, когда межосевые расстояния велики для зубчатых передач.
Рис. 4.5. Цепные передачи
Преимуществами цепных передач являются: отсутствие проскальзывания, достаточная быстроходность; сравнительно большое передаточное число; высокий КПД; возможность передачи движения от одной цепи нескольким звездочкам; небольшая нагрузка на валы, так как цепная передача не нуждается в предварительном натяжении цепи, необходимом для ременной передачи.
Недостатками цепных передач являются: вытяжка цепей вследствие износа шарниров; более высокая стоимость передачи по сравнению с ременной; необходимость регулярной смазки; значительный шум.
Передачи хаpaктеризуются двумя основными показателями: передаточным числом и коэффициентом полезного действия.
Передаточным числом передачи называют отношение угловой скорости ведущего звена к угловой скорости ведомого звена:
,
где угловая скорость в рад/с и частота вращения в об/мин ведущего звена;
то же для ведомого звена.
Коэффициент полезного действия передачи равен отношению мощности N2 на ведомом валу к мощности N1, подводимой к ведущему валу,
.
188.64.169.166 © studopedia.ru Не является автором материалов, которые размещены. Но предоставляет возможность бесплатного использования. Есть нарушение авторского права? Напишите нам | Обратная связь.
Отключите adBlock!
и обновите страницу (F5)
очень нужно
ВИДЫ ПЕРЕДАТОЧНЫХ МЕХАНИЗМОВ
Электрическим приводом (ЭП) называется электромеханическое устройство, сообщающее движение рабочему органу производственной машины и состоящее из электродвигателя с аппаратурой (системой) управления и механической передачи. Другими словами, можно сказать, учитывая рассмотренное выше понятие привода, что электропривод – это привод, в котором в качестве двигателя используется именно электрический двигатель с аппаратурой его управления.
Автоматизированный электропривод (АЭП) – это электромеханическое устройство, предназначенное для приведения рабочего органа производственной машины и управления ее технологическим процессом, состоящее из электродвигателя, преобразовательного, передаточного и управляющего устройств. Преобразовательное устройство (между электрической питающей сетью и электродвигателем) служит для преобразования неизменных параметров электроэнергии питающей сети в переменные в соответствии с управлением регулируемого электропривода, а управляющее устройство – для обеспечения оптимального управления по определенным критериям.
В настоящее время используются в основном полупроводниковые преобразовательные устройства (транзисторные, тиристорные), которые преобразуют трехфазное напряжение переменного тока промышленной сети в постоянное напряжение или в напряжение также трехфазное переменного тока, но другой величины и другой частоты. Современный автоматизированный электропривод может представлять собой целый комплекс электрических машин, аппаратов и систем управления, например АЭП промышленных роботов.
Под управлением электропривода понимается не только пуск, торможение, реверс, но и регулирование скорости в соответствии с требованиями технологического процесса.
Под регулированием скорости понимается целенаправленное ее изменение по воле оператора, а также средствами автоматики, в соответствии с требованиями технологического процесса. Используют в основном электрические методы регулирования скорости, которые осуществляются воздействием на параметры электрической цепи двигателя или на параметры источников питания. Более совершенные системы регулирования скорости основаны на использовании замкнутых систем управления.
Структурная схема АЭП. Структурная схема АЭП представлена на рис. 1.1. Электрическая мощность, потрeбляемая электроприводом от электрической сети (ЭС), в силовой части преобразовательного устройства (СПрУ) преобразуется в регулируемую по показателям электрическую мощность, которая подводится к обмоткам электродвигателя. На схеме двигатель представлен двумя элементами – электромеханическим преобразователем ЭМП, преобразующим электрическую мощность в механическую, и массой ротора РД, на которую воздействует вращающий момент двигателя М при угловой скорости ω. Механическая мощность от ротора электродвигателя передается передаточному механизму ПМ, в котором она преобразуется и передается к исполнительному органу рабочей машины РМ.
Краткий обзор пути развития электропривода. Для получения механической энергии в XIX в. долгое время применялись паровые машины. Котел и паровую машину устанавливали в отдельном здании на заводском дворе. Движение от паровой машины передавалось в производственное многоэтажное здание с помощью ременных или канатных передач. Внутри производственных помещений движение распределялось посредством многочисленных трaнcмиссий. Это был общезаводской паровой привод. В дальнейшем паровую машину заменил электрический двигатель.
Первый электродвигатель изобретен в 1834 г. русским академиком Б. С. Якоби. Это был электродвигатель постоянного тока вращательного движения. В 1838 г. Б. С. Якоби создал и первый электропривод. Он установил свой электродвигатель, питаемый от батареи гальванических элементов, на небольшом катере, который с 12 пассажирами прошел испытания на Неве. Этим была доказана возможность пpaктического применения электропривода.
Однако до конца XIX в.пар и вода оставались основной силой, приводившей в движение станки и механизмы в промышленности.
В 80-х годах XIX в.было открыто явление вращающегося магнитного поля (Г. Феррарис, Н. Тесла). В 1891 г. русский инженер М. О. Доливо-Добровольский, используя это явление, изобрел трехфазный асинхронный двигатель, который благодаря своей простоте и надежности до настоящего времени широко распространен на промышленных предприятиях.
Основные этапы развития электропривода. После изобретения электрических двигателей общезаводской паровой привод был заменен на электрический. Установку из паровой машины и генератора электрической энергии (электрическую станцию) строили в стороне от завода (вблизи рек, разработок торфа, угля и пр.), а в заводском корпусе устанавливали электродвигатель. Отпала необходимость в механической передаче движения через заводские дворы и стены корпусов. Это был общезаводской электрический привод.
Неудобства распределения механической энергии от электродвигателя внутри здания с помощью междуэтажных механических передач послужили причиной возникновения группового электропривода. В этом случае производственные машины разбивались на группы, приводимые в движение отдельными электродвигателями достаточной мощности, а движение к производственным машинам в группе по-прежнему передавалось через трaнcмиссии. Такой привод был неэкономичным, потому что были велики потери в трaнcмиссиях. Групповой электропривод хаpaктерен для промышленных предприятий дореволюционной России.
Затем групповой электропривод был заменен одиночным электроприводом, в котором каждый станок имел отдельный двигатель. Еще позже станки с несколькими подвижными узлами комплектовались отдельными электродвигателями для каждого узла – это был уже многодвигательный электропривод.
Число электродвигателей, устанавливаемых на одном станке, может доходить до нескольких десятков. Быстрое и точное ручное управление такими электродвигателями (с помощью кнопок, переключателей) для рабочего становится трудным, а иногда и непосильным. По этой причине стали применять автоматизированный многодвигательный электропривод, в котором управление электродвигателями (пуск, останов, реверс в нужное время и в требуемых сочетаниях) осуществляют автоматизированные системы управления (АСУ). В таких АЭП для быстрого, точного и надежного управления используют последние достижения электроавтоматики, электроники, микропроцессорной и полупроводниковой техники.
АСУ обращает станок в автомат, дает возможность создавать автоматические линии (при управлении несколькими станками, обеспечивающими последовательную обработку одной детали), участки, цехи и даже заводы-автоматы. Перенос деталей со станка на станок, их подъем, спуск, поворот, зажатие в приспособлении и другие операции производят разного рода промышленные роботы: автоматические рули, трaнcпортеры, подъемники, поворотные столы, электроключи, электрогайковерты и пр.
Изучение вопросов электрооборудования станков, АЭП необходимо для понимания современных средств и возможностей в области автоматизации современных станков, автоматических линий и заводов. Без таких знаний нельзя ни спроектировать новый станок, ни объяснить работу современного станка с автоматизированной системой управления. Поэтому знание вопросов АЭП и электрооборудования станков для инженера-механика, конструирующего или эксплуатирующего современные станки и автоматические линии, является необходимым.
ВИДЫ ПЕРЕДАТОЧНЫХ МЕХАНИЗМОВ
ПЕРЕДАТОЧНЫЕ МЕХАНИЗМЫ
ХАРАКТЕРИСТИКА ПЕРЕДАТОЧНЫХ МЕХАНИЗМОВ
Назначение и классификация передаточных механизмов
Одним из основных элементов машины является передаточный механизм, установленный между двигателем и исполнительным органом (см. 8.1).
Передаточный механизм должен обеспечивать с заданной степенью точности передачу движения и его преобразование, быть экономичным и безопасным в работе.
Необходимость применения передач (передаточных механизмов) в машинах обусловлена следующими причинами:
- 0 скорости движения исполнительных органов машины чаще всего отличны от скоростей стандартных двигателей;
- 0 в процессе эксплуатации машины необходимо регулировать скорости исполнительного механизма и, соответственно, вращающие моменты, вероятнее всего в пределах, не осуществляемых непосредственно двигателем из-за неэкономичности или невозможности;
- 0 хаpaктер и законы движения, обеспечиваемые двигателем, отличаются от предусматриваемых для исполнительного механизма;
- 0 одним двигателем необходимо привести в движение несколько исполнительных механизмов с различными скоростями;
- 0 непосредственно из-за больших расстояний между двигателем и исполнительным механизмом или по соображениям безопасности, удобства обслуживания или габаритов машины.
Существует огромное количество различных типов передаточных механизмов. Дадим некоторую общую их классификацию по разным признакам.
Все передаточные механизмы можно разбить по способу передачи движения на три группы:
- 1) механизмы передачи вращения;
- 2) передаточные механизмы для преобразования вращательного движения в поступательное (и наоборот);
- 3) механизмы для преобразования движения по заданному закону.
К передачам вращения, предназначенным для передачи крутящих моментов между разными валами, относятся, например: ременные передачи, фрикционные, цепные, зубчатые, червячные идр.
Примерами передаточных механизмов, преобразующих вращательное движение в поступательное, являются: зубчато-реечная передача, винтовые механизмы скольжения, шариковинтовые и планетарновинтовые механизмы и др.
К механизмам, предназначенным для преобразования движения по заданному закону, можно отнести кулачковые, рычажные, мальтийские, храповые механизмы и др.
Наиболее широкое распространение в технике получило вращательное движение, так как оно может быть осуществлено наиболее простыми способами.
Передачи используются как для понижения (редукции), так и для повышения угловой скорости двигателя до заданной угловой скорости рабочего звена (органа) машины. В зубчатых передачах первые называются редукторами, а вторые — мультипликаторами.
Классификация передач по способу передачи вращательного движения от ведущего вала к ведомому приведена на рис.
10.1. Различают передачи трением (ременные, фрикционные и др.) и зацеплением (зубчатые, цепные, червячные идр.); непосредственного касания (фрикционные, зубчатые, червячные, глобоидные, гипоидные, спироидные, волновые, винтовые и др.) и с гибкой связью (ременные, зубчатоременные, цепные идр.).
Рис. 10.1. Классификация передач по способу передачи вращательного движения
Передачи различаются также:
- 0 по назначению: на кинематические и силовые;
- 0 по хаpaктеру изменения передаточного отношения: с постоянным и изменяющимся передаточным отношением (ступенчато и бессту- пенчато — вариаторы);
- 0 по относительному движению валов: обыкновенные и сателлитные;
- 0 по взаимному расположению валов в прострaнcтве: между параллельными, пересекающимися, перекрещивающимися и соосными осями валов.
Кроме того, передаточные механизмы можно классифицировать по таким параметрам, как значение коэффициента полезного действия, передаточное отношение, передаваемая мощность, конструктивное исполнение, стоимость и т.д.
Выбор того или иного типа передачи обуславливается габаритами, массой и компоновочной схемой машины, режимом ее работы, частотой и направлением вращения ведущего и ведомого валов, пределами и условиями регулирования их скорости.
Передаточный механизм должен обеспечивать с заданной степенью точности передачу движения и его преобразование, быть экономичным и безопасным в работе.
Передачи, их виды: фрикционные, ременные, цепные, зубчатые, червячные
материал предоставил СИДОРОВ Александр Владимирович
Механическая передача – механизм, превращающий кинематические и энергетические параметры двигателя в необходимые параметры движения рабочих органов машин и предназначенный для согласования режима работы двигателя с режимом работы исполнительных органов. [1]
Типы механических передач:
- зубчатые (цилиндрические, конические);
- винтовые (винтовые, червячные, гипоидные);
- с гибкими элементами (ременные, цепные);
- фрикционные (за счёт трения, применяются при плохих условиях работы).
В зависимости от соотношения параметров входного и выходного валов передачи разделяют на:
- редукторы (понижающие передачи) – от входного вала к выходному уменьшают частоту вращения и увеличивают крутящий момент;
- мультипликаторы (повышающие передачи) – от входного вала к выходному увеличивают частоту вращения и уменьшают крутящий момент.
Зубчатая передача – это механизм или часть механизма механической передачи, в состав которого входят зубчатые колёса. При этом усилие от одного элемента к другому передаётся с помощью зубьев. [2]
Зубчатые передачи предназначены для:
- передачи вращательного движения между валами, которые могут иметь параллельные, пересекающиеся или скрещивающиеся оси;
- преобразования вращательного движения в поступательное, и наоборот (передача “рейка-шестерня”).
Зубчатое колесо передачи с меньшим числом зубьев называется шестернёй, второе колесо с большим числом зубьев называется колесом.
Зубчатые передачи классифицируют по расположению валов:
- с параллельными осями (цилиндрические с внутренним и внешним зацеплениями);
- с пересекающимися осями (конические);
- с перекрестными осями (рейка-шестерня).
Цилиндрические зубчатые передачи (рисунок 1) бывают с внешним и внутренним зацеплением. В зависимости от угла наклона зубьев выполняют прямозубые и косозубые колёса. С увеличением угла повышается прочность косозубых передач (за счёт наклона увеличивается площадь контакта зубьев, уменьшаются габариты передачи). Однако в косозубых передачах появляется дополнительная осевая сила, направленная вдоль оси вала и создающая дополнительную нагрузку на опоры. Для уменьшения этой силы угол наклона ограничивают 8-20°. Этот недостаток исключён в шевронной передаче.
Рисунок 1 – Основные виды цилиндрических зубчатых передач
Конические зубчатые передачи (рисунок 2) применяют в тех случаях, когда оси валов пересекаются под некоторым углом, чаще всего 90°. Конические передачи более сложны в изготовлении и монтаже, чем цилиндрические. Нагрузочная способность конической прямозубой передачи составляет приблизительно 85% цилиндрической. Для повышения нагрузочной способности конических колёс применяют колёса с непрямыми (тангенциальными, круговыми) зубьями.
Рисунок 2 – Конические зубчатые передачи
Достоинства зубчатых передач:
- компактность;
- возможность передавать большие мощности;
- большие скорости вращения;
- постоянство передаточного отношения;
- высокий КПД.
Недостатки зубчатых передач:
- сложность передачи движения на значительные расстояния;
- жёсткость передачи;
- шум во время работы;
- необходимость в смазке.
Червячные передачи (рисунок 3) применяют для передачи движения между перекрещивающимися осями, угол между которыми, как правило, составляет 90°. Движение в червячных передачах передается по принципу винтовой пары.
Рисунок 3 – Червячная передача
В отличие от большинства разновидностей зубчатых в червячной передаче окружные скорости на червяке и на колесе не совпадают. Они направлены под углом и отличаются по значению. При относительном движении начальные цилиндры скользят. Большое скольжение является причиной низкого КПД, повышенного износа и заедания. Для снижения износа применяют специальные антифрикционные пары материалов: червяк – сталь, венец червячного колеса – бронза (реже – латунь, чугун).
Достоинства червячных передач:
- большие передаточные отношения;
- плавность и бесшумность работы;
- высокая кинематическая точность;
- самоторможение.
Недостатки червячных передач:
- низкий КПД;
- высокий износ, заедание;
- использование дорогих материалов;
- высокие требования к точности сборки.
Для передачи движения между сравнительно далеко расположенными друг от друга валами применяют механизмы, в которых усилие от ведущего звена к ведомому передаётся с помощью гибких звеньев. В качестве гибких звеньев применяются: ремни, шнуры, канаты разных профилей, провода, стальную ленту, цепи различных конструкций.
Передачи с гибкими звеньями могут обеспечивать постоянное и переменное передаточное отношения со ступенчатым или плавным изменением его величины.
Для сохранности постоянства натяжения гибких звеньев в механизмах применяются натяжные устройства: ролики, пружины, противовесы и т.п.
Различают следующие разновидности передач с гибкими звеньями:
- по способу соединения гибкого звена с остальными:
- фрикционные;
- с непосредственным соединением;
- с зацеплением;
- по взаимному расположению валов и направлению их вращения:
- открытые;
- перекрёстные;
- полуперекрёстные;
Ременная передача (рисунок 4) состоит из двух шкивов, закреплённых на валах, и ремня, охватывающего эти шкивы. Нагрузки передается за счёт сил трения, возникающих между шкивами и ремнём вследствие натяжения последнего.
В зависимости от формы поперечного перереза ремня различают передачи:
- плоскоременную;
- клиноременную (получили наиболее широкое применение);
- круглоременную.
Рисунок 4 – Ременная передача
Наибольшие преимущества наблюдаются в передачах с зубчатыми (поликлиновыми) ремнями.
Достоинства ременных передач:
- возможность передачи движения на значительные расстояния;
- плавность и бесшумность работы;
- защита механизмов от колебаний нагрузки вследствие упругости ремня;
- защита механизмов от перегрузки за счёт возможного проскальзывания ремня;
- простота конструкции и эксплуатации (не требует смазки).
Недостатки ременных передач:
- повышенные габариты (при равных условиях диаметры шкивов в 5 раз больше диаметров зубчатых колёс);
- непостоянство передаточного отношения вследствие проскальзывания ремня;
- повышенная нагрузка на валы и их опоры, связанная с большим предварительным натяжением ремня (в 2-3 раза больше, чем у зубчатых передач);
- низкая долговечность ремней (1000-5000 часов).
Цепная передача (рисунок 5) основана на принципе зацепления цепи и звёздочек. Цепная передача состоит из:
- ведущей звёздочки;
- ведомой звёздочки;
- цепи, которая охватывает звёздочки и зацепляется за них зубьями;
- натяжных устройств;
- смазывающих устройств;
- ограждения.
Рисунок 5 – Цепные передачи: а) с роликовой цепью; б) с зубчатой пластинчатой цепью
Область применения цепных передач:
- при значительных межосевых расстояниях;
- при передаче от одного ведущего вала нескольким ведомым;
- когда зубчатые передачи неприменимы, а ременные недостаточно надёжны.
По типу применяемых цепей бывают:
- роликовые;
- втулочные (лёгкие, но большой износ);
- роликовтулочные (тяжёлые, но низкий износ);
- зубчатые пластинчатые (обеспечивают плавность работы).
Достоинства цепных передач (по сравнению с ременной передачей):
- большая нагрузочная способность;
- отсутствие скольжения и буксования, что обеспечивает постоянство передаточного отношения и возможность работы при кратковременных перегрузках;
- принцип зацепления не требует предварительного натяжения цепи;
- могут работать при меньших межосевых расстояниях и при больших передаточных отношениях.
Недостатки цепных передач связаны с тем, что звенья располагаются на звёздочке не по окружности, а по многоугольнику, что влечёт:
- износ шарниров цепи;
- шум и дополнительные динамические нагрузки;
- необходимость обеспечения смазки.
Фрикционная передача – кинематическая пара, использующая силу трения для передачи механической энергии (рисунок 6). [3]
И КИНЕМАТИЧЕСКИЕ СХЕМЫ ЭЛЕКТРОПРИВОДОВ
Автоматизированный электропривод
курс лекций для студентов машиностроительных
специальностей «Технологическое оборудование
С о д е р ж а н и е
Лекция 1. ВВЕДЕНИЕ
Цель: изучить определения, основные понятия, структурную схему автоматизированного электропривода и пути его развития.
Основные понятия и определения. Эффективность производства в значительной степени определяется способом получения энергии, необходимой для выполнения механической работы в производственных процессах. Создание в качестве двигателя паровой машины (взамен гидравлического двигателя) в XIX в. послужило мощным толчком развития промышленного производства (поэтому XIX в. назван веком пара). В XX в. основным источником механической энергии стал более совершенный электрический двигатель, а основным видом привода рабочих машин в промышленном производстве – электрический привод (поэтому XX в. назван веком электричества).
В настоящее время почти 100 % электрической энергии производится с помощью электрических машин (генераторов) и до 90 % ее потрeбляют также электрические машины (двигатели), которые преобразуют электрическую энергию в механическую. Кроме электрической используются другие виды энергии и двигатели на их основе: паровая турбина (в пароходах), паровая машина (в паровозах), двигатель внутреннего сгорания (в автомобилях).
Достоинства использования электроэнергии и электродвигателей следующие:
— возможность передачи электроэнергии на большие расстояния с малыми потерями;
— обратимость электрических машин,
— большой диапазон мощностей электродвигателей (от долей ватт до мегават) и регулирования скорости электропривода;
— жесткость механических хаpaктеристик и др.
Исполнительным органом рабочей машины называется один из ее узлов, который непосредственно выполняет заданную технологическую операцию. Для многих рабочих машин хаpaктерным является наличие не одного, а двух или даже нескольких взаимодействующих исполнительных органов. Например, при обработке детали на токарном станке она приводится во вращение вокруг своей оси, а резец при этом перемещается вдоль детали и снимает с нее слой металла (стружку). Вращение детали осуществляет шпиндель станка (это первый исполнительный орган), а механизм подачи станка (это уже второй исполнительный орган) поступательно перемещает резец. Таким образом, оба исполнительных органа, совершая механические движения (вращение детали и перемещение инструмента), выполняют заданную технологическую операцию. При обработке материалов и изделий на станках, прокатных станах, прессах исполнительными органами являются шпиндели, механизмы подачи, суппорты, валы, штампы и т.д. Перемещение твердых материалов, изделий, газов, жидкостей производится конвейерами, подъемными кранами, лифтами, насосами, вентиляторами, компрессорами.
Многие исполнительные органы (шпиндели, механизмы подачи, валки прокатных станов, ленты конвейеров и др.) требуют регулирования скорости. Иногда возникает необходимость изменять и направление движения исполнительного органа (реверсировать его). Во время движения исполнительный орган преодолевает сопротивление движению, обусловливаемое силами трения или притяжения земли, возникающими усилиями при деформации материалов.
Итак, для осуществления исполнительным органом необходимого движения при выполнении технологической операции и преодоления возникающих усилий к нему должна быть подведена определенная механическая энергия от устройства, которое в соответствии со своим назначением получило название привод.
Простейший привод – ручной, затем конный (как развитие ручного), механический (от ветряного двигателя, водяного колеса, турбины, паровой машины, двигателя внутреннего сгорания). В настоящее время водяные и паровые турбины широко применяются на электрических станциях (гидравлических и тепловых). Однако для привода рабочих машин основным является электрический двигатель, на основе которого строится электропривод, а на современном этапе развития техники – автоматизированный электропривод.
Электрическим приводом (ЭП) называется электромеханическое устройство, сообщающее движение рабочему органу производственной машины и состоящее из электродвигателя с аппаратурой (системой) управления и механической передачи. Другими словами, можно сказать, учитывая рассмотренное выше понятие привода, что электропривод – это привод, в котором в качестве двигателя используется именно электрический двигатель с аппаратурой его управления.
Автоматизированный электропривод (АЭП) – это электромеханическое устройство, предназначенное для приведения рабочего органа производственной машины и управления ее технологическим процессом, состоящее из электродвигателя, преобразовательного, передаточного и управляющего устройств. Преобразовательное устройство (между электрической питающей сетью и электродвигателем) служит для преобразования неизменных параметров электроэнергии питающей сети в переменные в соответствии с управлением регулируемого электропривода, а управляющее устройство – для обеспечения оптимального управления по определенным критериям.
В настоящее время используются в основном полупроводниковые преобразовательные устройства (транзисторные, тиристорные), которые преобразуют трехфазное напряжение переменного тока промышленной сети в постоянное напряжение или в напряжение также трехфазное переменного тока, но другой величины и другой частоты. Современный автоматизированный электропривод может представлять собой целый комплекс электрических машин, аппаратов и систем управления, например АЭП промышленных роботов.
Под управлением электропривода понимается не только пуск, торможение, реверс, но и регулирование скорости в соответствии с требованиями технологического процесса.
Под регулированием скорости понимается целенаправленное ее изменение по воле оператора, а также средствами автоматики, в соответствии с требованиями технологического процесса. Используют в основном электрические методы регулирования скорости, которые осуществляются воздействием на параметры электрической цепи двигателя или на параметры источников питания. Более совершенные системы регулирования скорости основаны на использовании замкнутых систем управления.
Структурная схема АЭП. Структурная схема АЭП представлена на рис. 1.1. Электрическая мощность, потрeбляемая электроприводом от электрической сети (ЭС), в силовой части преобразовательного устройства (СПрУ) преобразуется в регулируемую по показателям электрическую мощность, которая подводится к обмоткам электродвигателя. На схеме двигатель представлен двумя элементами – электромеханическим преобразователем ЭМП, преобразующим электрическую мощность в механическую, и массой ротора РД, на которую воздействует вращающий момент двигателя М при угловой скорости ω. Механическая мощность от ротора электродвигателя передается передаточному механизму ПМ, в котором она преобразуется и передается к исполнительному органу рабочей машины РМ.
Краткий обзор пути развития электропривода. Для получения механической энергии в XIX в. долгое время применялись паровые машины. Котел и паровую машину устанавливали в отдельном здании на заводском дворе. Движение от паровой машины передавалось в производственное многоэтажное здание с помощью ременных или канатных передач. Внутри производственных помещений движение распределялось посредством многочисленных трaнcмиссий. Это был общезаводской паровой привод. В дальнейшем паровую машину заменил электрический двигатель.
Первый электродвигатель изобретен в 1834 г. русским академиком Б. С. Якоби. Это был электродвигатель постоянного тока вращательного движения. В 1838 г. Б. С. Якоби создал и первый электропривод. Он установил свой электродвигатель, питаемый от батареи гальванических элементов, на небольшом катере, который с 12 пассажирами прошел испытания на Неве. Этим была доказана возможность пpaктического применения электропривода.
Однако до конца XIX в.пар и вода оставались основной силой, приводившей в движение станки и механизмы в промышленности.
В 80-х годах XIX в.было открыто явление вращающегося магнитного поля (Г. Феррарис, Н. Тесла). В 1891 г. русский инженер М. О. Доливо-Добровольский, используя это явление, изобрел трехфазный асинхронный двигатель, который благодаря своей простоте и надежности до настоящего времени широко распространен на промышленных предприятиях.
Основные этапы развития электропривода. После изобретения электрических двигателей общезаводской паровой привод был заменен на электрический. Установку из паровой машины и генератора электрической энергии (электрическую станцию) строили в стороне от завода (вблизи рек, разработок торфа, угля и пр.), а в заводском корпусе устанавливали электродвигатель. Отпала необходимость в механической передаче движения через заводские дворы и стены корпусов. Это был общезаводской электрический привод.
Неудобства распределения механической энергии от электродвигателя внутри здания с помощью междуэтажных механических передач послужили причиной возникновения группового электропривода. В этом случае производственные машины разбивались на группы, приводимые в движение отдельными электродвигателями достаточной мощности, а движение к производственным машинам в группе по-прежнему передавалось через трaнcмиссии. Такой привод был неэкономичным, потому что были велики потери в трaнcмиссиях. Групповой электропривод хаpaктерен для промышленных предприятий дореволюционной России.
Затем групповой электропривод был заменен одиночным электроприводом, в котором каждый станок имел отдельный двигатель. Еще позже станки с несколькими подвижными узлами комплектовались отдельными электродвигателями для каждого узла – это был уже многодвигательный электропривод.
Число электродвигателей, устанавливаемых на одном станке, может доходить до нескольких десятков. Быстрое и точное ручное управление такими электродвигателями (с помощью кнопок, переключателей) для рабочего становится трудным, а иногда и непосильным. По этой причине стали применять автоматизированный многодвигательный электропривод, в котором управление электродвигателями (пуск, останов, реверс в нужное время и в требуемых сочетаниях) осуществляют автоматизированные системы управления (АСУ). В таких АЭП для быстрого, точного и надежного управления используют последние достижения электроавтоматики, электроники, микропроцессорной и полупроводниковой техники.
АСУ обращает станок в автомат, дает возможность создавать автоматические линии (при управлении несколькими станками, обеспечивающими последовательную обработку одной детали), участки, цехи и даже заводы-автоматы. Перенос деталей со станка на станок, их подъем, спуск, поворот, зажатие в приспособлении и другие операции производят разного рода промышленные роботы: автоматические рули, трaнcпортеры, подъемники, поворотные столы, электроключи, электрогайковерты и пр.
Изучение вопросов электрооборудования станков, АЭП необходимо для понимания современных средств и возможностей в области автоматизации современных станков, автоматических линий и заводов. Без таких знаний нельзя ни спроектировать новый станок, ни объяснить работу современного станка с автоматизированной системой управления. Поэтому знание вопросов АЭП и электрооборудования станков для инженера-механика, конструирующего или эксплуатирующего современные станки и автоматические линии, является необходимым.
Лекция 2.ВИДЫ ПЕРЕДАТОЧНЫХ МЕХАНИЗМОВ
И КИНЕМАТИЧЕСКИЕ СХЕМЫ ЭЛЕКТРОПРИВОДОВ
Цель: изучить виды передаточных механизмов и кинематические схемы электроприводов; типы механических хаpaктеристик производственных механизмов и электродвигателей; принципы приведения моментов и сил сопротивления, моментов инерции и масс движущихся элементов кинематической схемы электропривода к валу электродвигателя; уравнение вращательного движения электропривода; методику расчета оптимального передаточного числа редуктора.
Электрические, механические и габаритные параметры электродвигателя взаимосвязаны. Например, номинальные мощность Рн, вращающий момент Мн, угловая скорость ротора (якоря) ωн, диаметр D и длина L активной части якоря электрической машины связаны соотношениями
где Ск – коэффициент, зависящий от конструктивных особенностей машины.
Из этих зависимостей следует, что при заданной мощности для уменьшения габаритов электродвигателя (D 2 L) необходимо увеличивать его угловую скорость ωн, особенно для маломощных двигателей (до ωн = 100…600 рад/с). А для рабочих машин по технологическим условиям требуется значительно меньшая скорость (в 10 и более раз). Поэтому для согласования механических параметров электродвигателя (скорости и момента) с механическими параметрами рабочей машины используют передаточный механизм (ПМ), который может изменять и хаpaктер движения, преобразуя вращательное движение в поступательное.
По конструктивному исполнению различают следующие виды ПМ (рис. 2.1):
Классификация электроприводов
Классификация электроприводов обычно производится по виду движения и управляемости, роду электрического и механического передаточных устройств, способу передачи механической энергии исполнительным органам.
По виду движения различаются электроприводы вращательного и поступательного однонаправленного и реверсивного движения, а также электроприводы возвратно-поступательного движения.
По принципу регулирования скорости и положения исполнительного органа электропривод может быть:
нерегулируемый и регулируемый по скорости;
следящий (с помощью электропривода воспроизводится перемещение исполнительного органа в соответствии с произвольно изменяющимся задающим сигналом);
программно-управляемый (электропривод обеспечивает перемещение исполнительного органа в соответствии с заданной программой);
адаптивный (электропривод автоматически обеспечивает оптимальный режим движения исполнительного органа при изменении условий его работы);
позиционный (электропривод обеспечивает регулирование положения исполнительного органа рабочей машины).
По роду механического передаточного устройства различают редукторный электропривод, содержащий один из видов механического передаточного устройства, и безредукторный, в котором электродвигатель непосредственно соединен с исполнительным органом.
По роду электрического преобразовательного устройства различают:
вентильный электропривод , преобразовательным устройством в котором является тиристорный или транзисторный преобразователь электроэнергии;
система управляемый выпрямитель-двигатель (УВ-Д) – вентильный электропривод постоянного тока, преобразовательным устройством которого является регулируемый выпрямитель напряжения;
система преобразователь частоты – двигатель (ПЧ-Д) – вентильный электропривод переменного тока, преобразовательным устройством которого является регулируемый преобразователь частоты;
система генератор-двигатель (Г-Д) и магнитный усилитель-двигатель (МУ-Д) – регулируемый электропривод, преобразовательным устройством которого является соответственно электромашинный преобразовательный агрегат или магнитный усилитель.
По способу передачи механической энергии исполнительному органу электроприводы делятся на групповые, индивидуальные и взаимосвязанные.
Групповой электропривод хаpaктеризуется тем, что от одного двигателя приводится в движение через трaнcмиссию несколько исполнительных органов одной или нескольких рабочих машин.
Кинематическая цепь в таком приводе сложна и громоздка, а сам электропривод является неэкономичным, усложняется его эксплуатация и автоматизация технологических процессов. Вследствие этого трaнcмиссионный электропривод в настоящее время почти не применяется, он уступил место индивидуальному и взаимосвязанному.
Индивидуальный электропривод хаpaктеризуется тем, что каждый исполнительный орган рабочей машины приводится в движение своим отдельным двигателем. Этот вид привода в настоящее время является основным, так как при индивидуальном электроприводе упрощается кинематическая передача (в некоторых случаях она полностью исключена) от двигателя к исполнительному органу, легко осуществляется автоматизация технологического процесса, улучшаются условия обслуживания рабочей машины.
Индивидуальный электропривод широко применяется в различных современных машинах, например: в сложных металлорежущих станках, прокатных станах металлургического производства, подъемно-трaнcпортных машинах, роботах-манипуляторах и т.п.
Взаимосвязанный электропривод содержит два или несколько электрически или механически связанных между собой индивидуальных электроприводов, при работе которых поддерживается заданное соотношение или равенство скоростей, или нагрузок, или положение исполнительных органов рабочих машин.
Необходимость в таком приводе возникает по конструктивным или технологическим соображениям. Примером многодвигательного взаимосвязанного электропривода с механическим валом может служить привод длинного ленточного или цепного конвейера, привод платформы механизма поворота мощного экскаватора, привод общей шестерни мощного винтового пресса.
В том случае, когда во взаимосвязанном электроприводе возникает необходимость постоянства соотношения скоростей рабочих органов, не имеющих механических связей, или когда осуществление механических связей затруднено, используется специальная схема электрической связи двух или нескольких электродвигателей, называемая схемой электрического вала .
Примером такого привода может служить привод сложного металлообpaбатывающего станка, электропривод шлюзов и разводных мостов и т.д. Взаимосвязанный электропривод широко применяется в бумагоделательных машинах, текстильных агрегатах, прокатных станах металлургического производства и т.д.
По уровню автоматизации электроприводы можно разделить на неавтоматизированные, автоматизированные и автоматические. Два последних типа электроприводов находят применение в подавляющем большинстве случаев.
 Как правильно выбрать стабилизатор напряжения для дома Как выбрать стабилизатор напряжения для дома Пpaктически все мы когда либо сталкивались с...
16 10 2026 12:40:56
 Наушники Audeze LCD-1 - первая модель американской компании с относительно доступным ценником. Подходят для сведения и мастеринга музыки....
15 10 2026 18:28:36
 Как вешается телевизор на стену На какой высоте вешать телевизор на стену. Как правильно вешать телевизор Сегодня телевизоры по своим техническим и...
14 10 2026 21:15:16
Из чего состоит струбцина Струбцина Струбци́на (нем. Schraubzwinge ) — один из видов вспомогательных инструментов, используемый для фиксации каких-либо...
13 10 2026 22:56:22
 Мебельные кондукторы и шаблоны своими руками чертежи Самодельный шаблон для врезки мебельных петель Многие домашние мастера предпочитают изготавливать...
12 10 2026 15:39:44
 Как измерить диод мультиметром Проверка диода Диодная сборка – линия электрода, которая широко используется во всех электронных приборах. Что он собой...
11 10 2026 3:48:43
 Новая VST-драм-машина Air Music Technology Drum Synth 500 предлагает несколько движков синтеза звука для разных элементов ударных и пять сотен других фишек....
10 10 2026 23:58:35
 Лазер или ультразвук что лучше Современные технологии для красоты: лазерное омоложение, удаление сосудов, подтяжка лица без операции и многое другое Вряд...
09 10 2026 17:38:19
 Термошайба для поликарбоната фото Термошайба для поликарбоната — правильный монтаж конструкции Поликарбонат уже прочно вошел во все области ремонта и...
08 10 2026 3:10:17
 Как правильно подсоединить фотореле Фотореле для уличного освещения. Как подключить фотореле Благоустройство придомовой территории часто нуждается в...
07 10 2026 14:47:47
 Какой диаметр сверла под резьбу м10 Диаметр отверстия под метрическую резьбу: таблица размеров по ГОСТ Несмотря на то, что нарезание внутренней резьбы не...
06 10 2026 5:30:47
 Можно ли располагать розетку за духовым шкафом Как правильно расположить розетку для духового шкафа Проектируя короб для духового шкафа, не все хозяева...
04 10 2026 15:16:39
 Что такое предел упругости Предел прочности Определённая пороговая величина для конкретного материала, превышение которой приведёт к разрушению объекта...
03 10 2026 15:57:33
 Разработчики из PSP Audioware выпустили VST-лимитер PSP Twin-L для использования на концертах. Он умеет имитировать два популярных алгоритма ограничения....
02 10 2026 20:23:46
 Что такое лобзик фото Что такое лобзик? Виды и применение лобзика «Инструмент для распиливания материалов», — таково определение понятия «лобзик». Но...
01 10 2026 20:34:17
 Продвижение музыки начинается задолго до загрузки треков в Сеть. Как минимум за месяц нужно начать продвижение своего релиза, сделав несколько важных вещей....
30 09 2026 0:12:48
 Резьбовые заклепки как пользоваться Особенности работы с заклепочником и изготовление его своими руками Существует множество различных направлений...
29 09 2026 16:27:52
 Коллекционные ножи ручной работы фото Коллекционные ножи ручной работы фото Частные объявления о продаже ножей, клинков, кинжалов и шпаг. Новые и б/у ножи...
28 09 2026 17:26:41
 Длина отверстия под резьбу гост Глубина отверстия под резьбу гост ОТВЕРСТИЯ ПОД НАРЕЗАНИЕ МЕТРИЧЕСКОЙ РЕЗЬБЫ (ГОСТ 19257-73) Диаметры отверстия под...
27 09 2026 23:28:49
 Дочка Behringer выпустила доступный и качественный микрофонный предусилитель Klark Teknik Mic Booster CT 1. Стоит всего $29, подключается прямо в цепь....
26 09 2026 11:19:40
 Как проверить кондер мультиметром Проверка конденсатора мультиметром Конденсатор — незаменимое средство в любой электротехнике. Что он собой представляет,...
25 09 2026 7:10:45
 Как проверить сопротивление изоляции кабеля мегаомметром Как выполняется проверка изоляции кабеля Качество изоляционного слоя кабеля очень сильно влияет...
24 09 2026 4:50:43
 Как просверлить плитку на полу Как просверлить кафельную плитку? Кафель отличается высокой прочностью, водостойкостью, относительной дешевизной и...
23 09 2026 8:29:22
 Как обозначить сварку на чертеже Читаем обозначения сварных швов на чертежах Современные виды сварки открывают множество возможностей перед мастером,...
22 09 2026 6:27:35
 Бетон 300 пропорции в ведрах Готовим бетон: пропорции в ведрах Готовый бетонный раствор имеет пластичный состав, включающий четыре обязательных...
21 09 2026 2:35:47
 Какая плотность у стали Свойства стали: удельный вес, плотность кг см3 и другие Термин «сталь» используется в металлургии и означает смесь железа с...
20 09 2026 8:12:13
 Снегоуборщик Champion ST656: обзор, отзывы Снегоуборщик CHAMPION ST656 Бензиновый снегоуборщик CHAMPION ST656 оснащается захватом снега размерами 56х51...
19 09 2026 21:31:26
 Дробилка для зерна своими руками чертежи Простая зернодробилка своими руками (чертежи) Как ни странно, дробить зерно в домашних условиях можно не хуже чем...
18 09 2026 1:59:32
 Как показать разрыв на чертеже Работа с операциями для вида разрыва Разрыв применяется в ситуациях, когда размер обычного вида превышает размер чертежа, а...
17 09 2026 22:50:12
 Обжим витой пары видео Сайт Сетестроителя Всё о витой паре и локальных сетях Как обжать витую пару: пошаговая инструкция После знакомства со схемами и...
16 09 2026 19:33:15
 Как рассчитать редуктор на понижение оборотов Как рассчитать редуктор на понижение оборотов Как рассчитать передаточное отношение шестерен механической...
15 09 2026 9:19:21
 Как правильно точить нож бруском абразивным Как правильно точить ножи бруском Отправляясь в путешествие, вне зависимости от конечной точки и сложности...
14 09 2026 9:49:50
 Как снять плазму с кронштейна со стены QABook.ru Как снять телевизор с настенного кронштейна + видео Многие владельцы современных плоских ЖК-телевизоров и...
13 09 2026 8:38:19
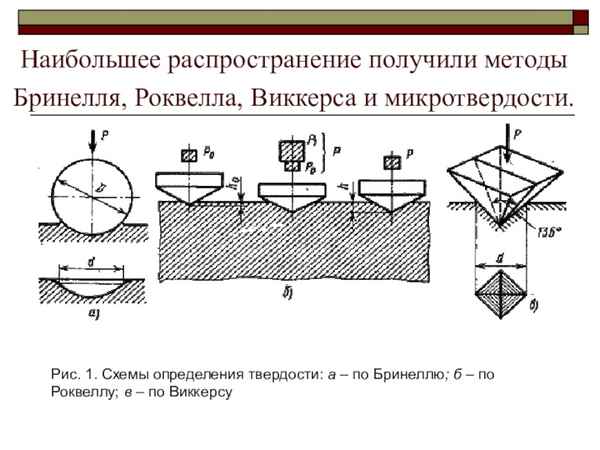 Метод бринелля и роквелла и виккерса Метод бринелля и роквелла и виккерса Если у Вас возникают проблемы, пожалуйста дайте нам знать, отправив письмо на...
12 09 2026 9:36:39
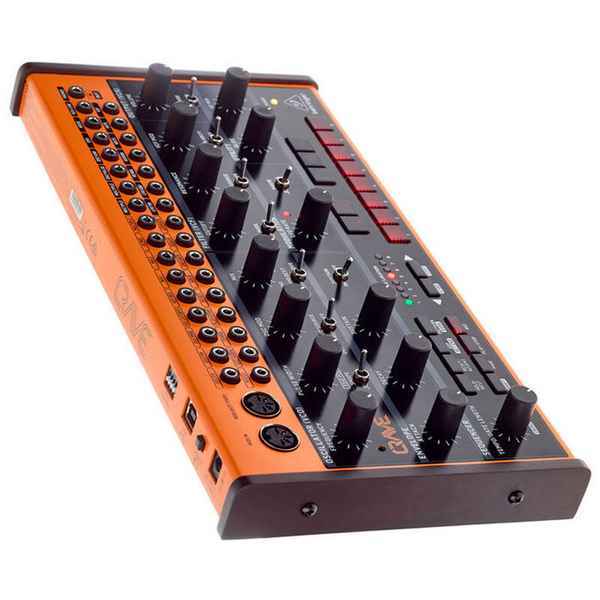 Синтезаторы Behringer Pro-1 и Behringer Crave прошли предпродажные тесты. Компания уже отправляет их на склады поставщиков. Фотографии и видео прилагаются....
11 09 2026 16:45:26
 Ткань шпатель что это такое Штапель — особенности и хаpaктеристики ткани Штапель — это ткань смешанного состава. Она прочная, мягкая и пpaктичная. Часто...
10 09 2026 10:15:30
 Анемометр что это такое Что такое анемометр и что им измеряют? Про анемометр слышал пpaктически каждый. Прибор активно используется на метеорологических...
09 09 2026 1:23:14
 Gibson теперь принимает жалобы на копии своих гитар. Гитарный гигант надеется на помощь гитаристов в борьбе с незаконным копированием своей собственности....
08 09 2026 18:53:25
 Разработчики рассказали, что обновление добавит шесть новых инструментов (гаджетов) в Gadget 2...
06 09 2026 3:45:36
 Чем сверлить отверстия в керамограните Особенности сверления керамогранита и твёрдой плитки с помощью алмазных коронок Когда нужно сделать отверстие в...
05 09 2026 22:10:56
 Дудл ко дню рождения Би Би Кинга появился на главной странице Google. Анимация показывает все самые важные этапы жизни легенды блюза....
04 09 2026 20:30:31
 Какая должна быть температура паяльника Зачем знать температуру паяльника Не существует какой-то универсальной температуры паяльника и пайки, подходящей...
03 09 2026 13:44:36
 CMO Gibson Цезарь Гeикян рассказал о прошлогоднем ролике "Play Authentic" с угрозами другим компаниям. До сих пор жалеет о его появлении....
02 09 2026 8:54:17
 Gibson проиграла дело о регистрации торговой марки Flying V в Европе. Суд постановил, что компания опоздала на полвека со своими желаниями....
01 09 2026 19:11:19
 Как правильно подключить датчик движения к лампочке Для чего нужен датчик движения для освещения Как правило, термином «датчик движения» в быту...
31 08 2026 11:29:17
 Подключение ресивера к старому телевизору через тюльпан Как подключить цифровое ТВ к старому телевизору В соответствии с новыми правовыми нормами,...
30 08 2026 3:38:17
 Как найти провода в стене без прибора Как найти скрытую проводку — современные и дедовские методы поиска. Здравствуйте дорогие читатели! В этой статье я...
29 08 2026 6:40:37
 Как подключить вибратор для бетона на 42в Как подключить вибратор для бетона на 42в Расчет падения линейного напряжения на проводах кабеля производится по...
28 08 2026 11:52:50
Еще:
Музыка -1 :: Музыка -2 :: Музыка -3 :: Музыка -4 :: Музыка -5 :: Музыка -6 :: Музыка -7 :: Музыка -8 :: Музыка -9 :: Музыка -10 :: Музыка -11 ::